AERIS-10(PLFM_RADAR):把相控阵雷达从实验室搬进创客工作台的开源 10.5 GHz 脉冲 LFM 雷达系统
你是否曾经觉得,相控阵雷达技术离自己太过遥远——动辄数十万美元的商业设备、密不外传的波束成形算法、完全封闭的射频前端设计,让无数想深入研究雷达的研究者与开发者望而却步?AERIS-10 的出现,旨在彻底打破这道高墙。它是一个完全开源的、低成本的 10.5 GHz 脉冲线性调频(PLFM)相控阵雷达系统,提供 3 公里与 20 公里两个版本,包含从原理图、PCB 布局、FPGA 固件到 Python 上位机的全栈资料,帮助高校研究者、无人机开发团队与硬核 SDR 爱好者真正”动手造雷达”,而不是只能”买雷达”。
截至收录:
PLFM_RADAR项目stars数:25242
PLFM_RADAR项目forks数:5793
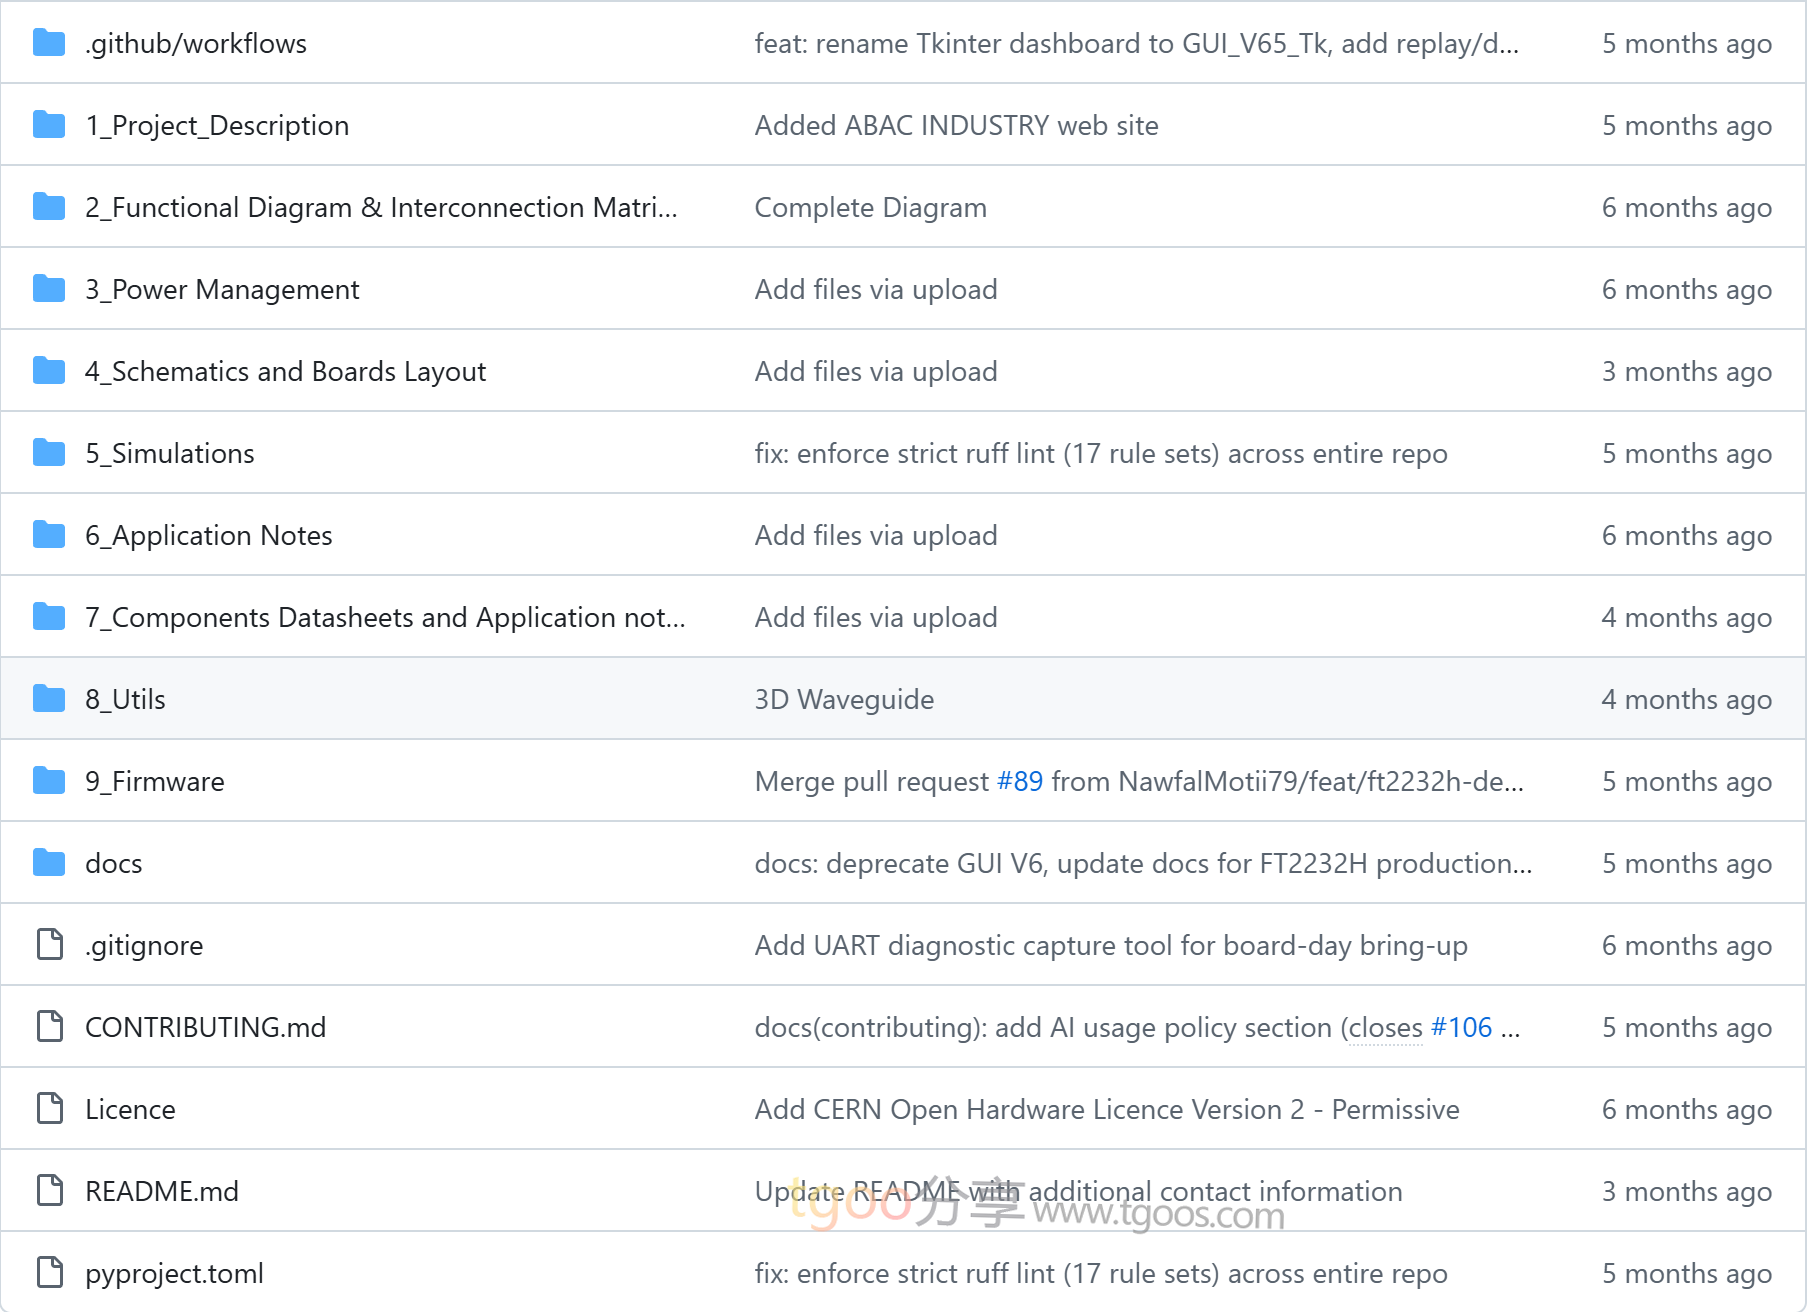
PLFM_RADAR项目目录截图
PLFM_RADAR项目核心亮点
📡 全栈开源,从天线到界面一应俱全:与市面上只放出部分图纸的”半开源”项目不同,AERIS-10 公开了完整的硬件原理图、PCB 布局、BOM/CPL 生产文件、机械结构图纸、FPGA 源码(VHDL/Verilog)、STM32 固件以及 Python GUI。项目采用分层目录组织(4_Schematics and Boards Layout、9_Firmware、8_Utils、docs 等),并明确规定了生成物与源码的存放策略,让仓库根目录保持整洁,便于快速定位任何一份工程资料。
🎯 双版本覆盖,3 公里到 20 公里自由选择:项目提供两种硬件形态以满足不同预算与场景——AERIS-10N(Nexus) 采用 8×16 贴片天线阵,最远探测 3 公里,输出功率约 1W×16;AERIS-10X(Extended) 则升级为 32×16 介质填充缝隙波导天线阵,并额外配备 16 块基于 QPA2962 GaN 放大器的 10W 功放板,将探测距离一举推至 20 公里。两者均工作在 10.5 GHz 频段。
🔒 全电子波束扫描 + 360° 机械扫描:主板上集成了 4 颗 ADAR1000 四通道移相器与 16 颗 ADTR1107 前端芯片,实现方位向与俯仰向 ±45° 的电子波束扫描;配合步进电机,系统还可完成 360° 机械旋转扫描,软硬件协同形成完整的空域覆盖能力。
🧩 专业级信号处理流水线,全部跑在板载 FPGA 上:XC7A50T FPGA 承担了从 DAC 生成 LFM 啁啾、原始 ADC 数据采集、I/Q 基带下变频、CIC/FIR 抽取滤波,到脉冲压缩、多普勒 FFT、MTI 动目标显示与 CFAR 恒虚警检测的完整链路。STM32F746 微控制器则负责上下电时序管理、时钟发生器(AD9523-1)与双频综(ADF4382)配置、16 路 PA 通道的 Idq/Vg 闭环校准、热敏电阻温度监控与风扇控制,构成了一个真正意义上的嵌入式雷达系统。
🛰️ GPS/IMU 融合与地图化可视化:通过 UM982 GPS 模块与 GY-85 IMU,系统可为每一次检测结果打上位置标签,并利用俯仰/横滚数据进行目标坐标校正。配套的 Python GUI 提供实时目标标绘、地图集成与雷达控制界面,上手门槛远低于传统雷达调试方式。
PLFM_RADAR项目快速开始
AERIS-10 是一个软硬结合的项目,上手路径取决于你是想复现硬件、调试固件,还是只想研究信号处理算法。
- 获取完整工程:
bash

$ git clone https://github.com/NawfalMotii79/PLFM_RADAR.git

$ cd PLFM_RADAR - 硬件打样与装配(选做):生产所需的 Gerber、BOM/CPL 文件位于
4_Schematics and Boards Layout/4_7_Production Files,装配时请结合4_Schematics and Boards Layout/4_6_Schematics中的原理图进行。天线阵文件请按目标版本(Nexus / Extended)选择,机箱机械图纸位于8_Utils/Mechanical_Drawings。 - FPGA 与嵌入式固件:信号处理相关源码位于
9_Firmware/9_2_FPGA,可复用其 TCL 流程与辅助脚本(9_Firmware/9_2_FPGA/scripts/)完成 Vivado 工程的构建与板级 Bring-Up;STM32 固件负责电源时序与射频前端配置。 - 运行 Python 上位机:准备好 Python 3.8+ 环境,安装依赖后即可启动 GUI,进行目标标绘、地图集成与雷达控制:
bash

$ pip install -r requirements.txt

$ python gui/main.py - 查阅文档:系统架构、硬件 Bring-Up 指南、实施日志与测试报告均收录于
/docs目录,并通过 GitHub Pages 发布在https://NawfalMotii79.github.io/PLFM_RADAR/docs/。
PLFM_RADAR项目应用场景
场景一:高校雷达与信号处理教学科研:大学实验室可以基于完整开源资料,让学生亲手搭建并调试一部真实的相控阵雷达,直观理解脉冲压缩、多普勒处理、MTI 与 CFAR 等课堂概念。相比采购商用设备,成本大幅降低,且每一行固件代码都可修改、可验证,非常适合作为雷达原理、射频电路与 FPGA 设计的综合实践平台。
场景二:无人机与低空感知系统开发:无人机团队可将 AERIS-10 作为低成本感知载荷,探索避障、地形跟随与目标跟踪等能力。20 公里版本的 GaN 功放与高增益缝隙波导阵,为远距离探测提供了硬件基础;GPS/IMU 融合则直接输出带地理坐标与姿态校正的目标航迹。
场景三:安防与边界低空监视原型验证:借助 360° 机械扫描与 ±45° 电子波束扫描的组合,开发者可以快速搭建一套可旋转的低空目标监视原型,用于周界防护、机场周边无人机监测等场景的概念验证,并基于开源代码自由定制检测算法与告警逻辑。
场景四:SDR 与射频爱好者的进阶实验平台:从频率综合器、混频器到移相器与前端芯片,AERIS-10 的模块化设计(电源管理板、频综板、主控板、功放板分立)让射频爱好者可以逐板验证、逐步替换,亲手体验波束成形的物理实现过程。
用户案例:项目由 Nawfal Motii 在摩洛哥的一间小工坊发起,如今已获得超过两万五千名 GitHub 开发者的 Star,背后关联的 ABAC INDUSTRY 亦持续推动这一开源雷达生态的落地。目前,来自全球的高校研究团队、无人机初创公司与资深创客,正基于 AERIS-10 展开各自的雷达实验与产品原型开发。
PLFM_RADAR项目链接
补充说明:AERIS-10 采用硬件与软件分离的双许可证策略——所有硬件设计文件(原理图、PCB 布局、BOM、Gerber、机械图纸)遵循 CERN Open Hardware Licence Version 2 – Permissive(CERN-OHL-P),提供明确的专利保护与责任限制条款;而 FPGA 代码、STM32 固件与 Python 上位机则继续沿用 MIT 许可证,以保证最大的使用灵活性。项目仍在活跃开发中,部分功能尚未完全落地,建议通过 Issues 页面了解已知限制与后续路线图。NawfalMotii79 / PLFM_RADAR项目地址:https://github.com/NawfalMotii79/PLFM_RADAR
本文地址:https://www.tgoos.com/46553
